ЦНИИ робототехники разработал систему, которая поможет космонавтам работать за бортом МКС
Система может работать как в телеуправляемом режиме, так и полностью автономно

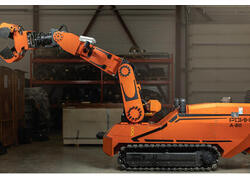
Российский ЦНИИ робототехники и технической кибернетики (ЦНИИ РТК, Санкт-Петербург) разработал действующий макет космической транспортной манипуляционной системы для поддержки космонавтов при работе в открытом космосе, ее рабочий вариант планируется создать к 2020 году. Об этом сообщил ТАСС директор — главный конструктор ЦНИИ РТК Александр Лопота.
«Система предназначена для поддержки космонавтов при работе в рамках внекорабельной деятельности, проведения автономных работ по установке различного оборудования, для проведения ремонтных операций», — рассказал Лопота.
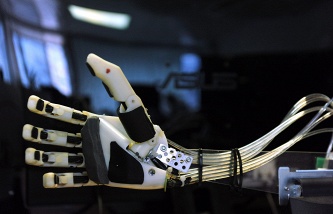
По его словам, система может работать как в телеуправляемом режиме, так и полностью автономно.
«Она может выполнять регламентные работы непосредственно на борту станции, а через штатные шлюзовые отсеки можно было бы выводить ее в космос в автоматическом режиме», — отметил он.
Как рассказал Лопота, на сегодняшний день работоспособность системы при заряженных аккумуляторных батареях рассчитана на восемь часов. Разработчики предполагают, что система сможет подзаряжаться благодаря такелажным и базовым элементам, установленным на обшивке космического корабля.
Как отметил собеседник агентства, функционирование системы в условиях невесомости отрабатывается уже сейчас — с использованием стенда, специально созданного для этих целей в ЦНИИ РТК. «В части некоторых узлов система прошла испытания, задачи испытывать всю систему на космическое воздействие не стояло. Наша задача — отработка функционала и компоновки самой системы», — добавил Лопота.
Другие публикации по теме
- В 11:58 по московскому времени «Союз МС-27» в ав...чалил к узловому модулю «Причал» российского сегмента МКС.
- При создании РОИН А80 компанией ИНТЕХРОС был полностью пересмотрен подход к...х и узких пространствах: тоннелях, узких коридорах и конвертерах.
- На предприятии «Протон — Пермские моторы» начал...теплозащитный кожух, а также выполнена разводка климатической системы.